MJWarp: 2.048 robots paralelos en GPU con NVIDIA Warp
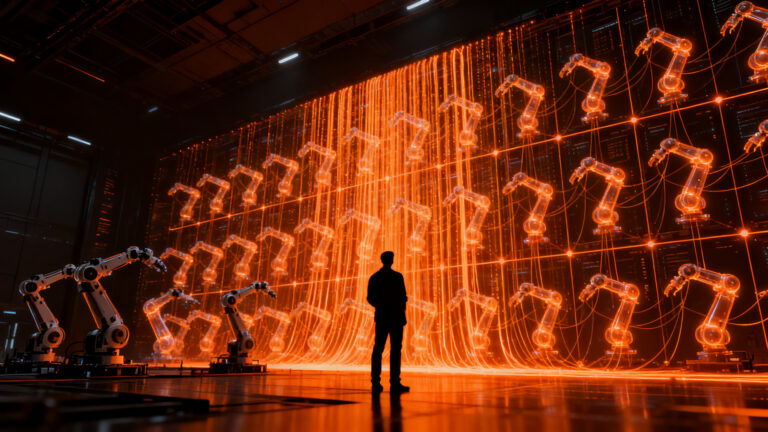
Por qué la simulación física pasó de ser una herramienta a ser el cuello de botella Para entrenar un robot con reinforcement learning necesitas millones de pasos de interacción. En CPU, conseguir esa cantidad cuesta semanas de cómputo y limita a los equipos pequeños a escenas trivialmente simples. Cuando NVIDIA publicó su framework de simulación …