Microduck ya se entrena en Isaac Lab 3.0: hasta 1,25 millones de pasos por segundo
Microduck, el robot bípedo open source de Hugging Face y Pollen Robotics, ya tiene un tutorial oficial para entrenar una política de caminata en Isaac Lab 3.0, exportarla como archivo ONNX y desplegarla en el robot físico. El dato que importa: con 16 GPUs, terreno irregular y juego mecánico activado, el entrenamiento alcanza hasta 1,25 millones de pasos por segundo sobre 4.096 entornos simulados en paralelo.
Para un founder que construye hardware o quiere meter IA en un producto físico, esto no es una curiosidad de laboratorio. Es la parte del desarrollo robótico que históricamente consumía meses de pruebas con el robot real, comprimida en un flujo que corre en una sola estación de trabajo Linux.
Qué es Microduck y por qué el tutorial cambia su utilidad
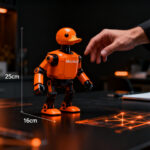
Microduck es un bípedo de 25 centímetros y alrededor de 800 gramos que Hugging Face puso a la venta por US$399 en agosto de 2026, según reportó TechCrunch. Lleva cámara frontal, LiDAR y dos IMUs, 15 motores, micrófono y altavoz, y viene con un gamepad para ejecutar siete movimientos de fábrica, según New Atlas.
Leíste lo que hace la IA. ¿Y en tu negocio?
En CAR, dueños de empresa arman en 7 días su primer sistema funcionando: que ningún cliente se les escape, o que el informe del lunes salga solo. Con otros emprendedores al lado.
👥 Probar 7 díasEl robot nació del equipo de Pollen Robotics, la startup francesa de Bordeaux que Hugging Face adquirió en abril de 2025 (TechCrunch), la misma casa del Reachy Mini de US$499. Hasta ahora, programar comportamientos propios sobre ese hardware implicaba armar el stack desde cero. El tutorial de Isaac Lab lo convierte en una tarea reproducible: clonar el repositorio, sincronizar dependencias y lanzar el entrenamiento.
Ese es el cambio real de categoría. Microduck deja de ser un juguete de escritorio y pasa a ser un banco de pruebas donde una empresa pequeña puede iterar políticas de control sin comprar un robot industrial.
Cómo funciona el pipeline: 61 observaciones, 14 articulaciones y un ONNX
El detalle técnico que decide si el proyecto sale bien o mal: la política recibe 61 valores de observación y devuelve 14 posiciones articulares. Ese contrato debe mantenerse idéntico —orden, normalización y escalado de acciones— entre el entrenamiento, la exportación y el despliegue. Cambiar el orden de las observaciones es la vía más rápida a que un modelo que funciona perfecto en simulación tropiece en el mundo real.
Isaac Lab ya incluye el modelo del robot, la escena, las observaciones, las acciones, las recompensas y la aleatorización de dominio. El tutorial propone dos tareas de arranque:
- IsaacContrib-Velocity-Flat-MicroDuck: caminata en superficie plana.
- IsaacContrib-Velocity-Rough-MicroDuck: agrega escaleras, pendientes y terreno irregular. Es la que Hugging Face usa para el despliegue físico.
La exportación es automática en el flujo de reproducción de RSL-RL: genera TorchScript (policy.pt) y ONNX (policy.onnx) en una carpeta asociada a la corrida. El runtime a bordo del robot carga el ONNX, así que la transferencia al hardware se hace copiando el archivo, cargando la política y monitoreándola desde la terminal.
Por qué la simulación no basta: Newton, BAM y el juego mecánico
Una política entrenada en simulación tiene que convivir con la fricción, los retrasos y el juego mecánico de los servos reales. Ahí entran las piezas que el tutorial pone en primer plano.
El solver MJWarp de Newton y los Better Actuator Models (BAM) modelan la respuesta del servo: el firmware del controlador, los límites eléctricos del motor, la fricción y el retardo. A eso se suma el preset de backlash: el juego mecánico de la caja de engranajes, ese movimiento leve que ocurre cuando una articulación cambia de dirección antes de que la transmisión engrane. Modelarlo y variarlo articulación por articulación expone a la política a desgastes desparejos antes de verlos en el hardware.
Encima corre la aleatorización de dominio: en cada simulación se varían masa y centro de masa, fricción del suelo, inercia articular, offsets del encoder, voltaje y caída de batería, y latencia de comandos. También se varía el terreno y se aplican empujones. La lógica es simple: si el modelo solo aprende un mundo perfecto, aprende nada.
El costo de entrada es honesto pero no trivial: para entrenar se necesita una estación de trabajo Linux con GPU NVIDIA compatible, y para desplegar hace falta un Microduck configurado con su software a bordo funcionando y una interfaz de control emparejada, como un gamepad.
Microduck Arena: competir con políticas, no con demos
El tutorial no termina en el robot. Microduck Arena es un Space de Hugging Face donde se suben políticas compatibles para resolver desafíos compartidos y comparar resultados en un leaderboard.
Los requisitos de entrada son explícitos: 61 observaciones, 14 acciones y un peso máximo de 64 MiB por archivo. Esa restricción de tamaño obliga a pensar el modelo como producto, no como experimento: una política liviana que cualquiera pueda descargar y correr gana la partida frente a un checkpoint gigante que nadie puede ejecutar.
La otra vía es el Hugging Face Hub: publicar el ONNX con una model card corta que explique cómo usarlo y, si se puede, la configuración de entrenamiento para que otros reproduzcan el resultado. Para un equipo chico, un modelo publicado vale más que un demo en video: es una prueba de trabajo auditable.
¿Qué significa esto para tu startup?
El tutorial es, en el fondo, la plantilla de un flujo de trabajo sim-to-real que cualquier startup de hardware puede copiar con sus propios actuadores. Tres lecturas concretas:
- Adopta el patrón antes que el robot. Si estás desarrollando un dispositivo físico, separa entrenamiento, validación y despliegue en tres etapas con un contrato explícito de entradas y salidas. Exportar a un formato plano como ONNX fuerza esa disciplina y evita que el modelo quede atado a una librería.
- Usa la simulación como filtro de contratación. Un candidato que puede entrenar, evaluar y documentar una política propia demuestra más que veinte líneas en un CV. El Hub y la Arena funcionan como portafolio público de ingeniería de control.
- Revisa dónde está disponible el hardware antes de armar el plan. Según AndroidHeadlines, el Microduck se envía inicialmente a Estados Unidos, Canadá, la UE, Reino Unido, Noruega, Suiza, Japón y Corea del Sur, con entregas previstas antes de Navidad de 2026 y cuatro colores disponibles. España entra por la UE; la mayor parte de Latinoamérica queda fuera por ahora, algo relevante si tu equipo piensa en compras o en distribución regional.
Y un límite que conviene decir en voz alta: nada de esto elimina el hardware. La aleatorización de dominio reduce la brecha, no la cierra. El propio tutorial la presenta como la preparación para el momento en que la política se encuentra con el servo real.
Conclusión
La noticia no es que un patito camine en simulación. Es que Hugging Face publicó, con todos los comandos y configuraciones, el camino completo desde una política entrenada en GPU hasta un robot de US$399 que se recupera de una caída en tu escritorio. Ese camino, hace tres años, era territorio exclusivo de laboratorios con presupuesto de siete cifras.
Si tu startup toca hardware, robótica o automatización, el ejercicio útil es el inverso al del tutorial: mira qué parte de tu proceso depende hoy de pruebas físicas caras, y pregúntate si una de esas iteraciones puede resolverse primero en simulación. El Microduck es solo el ejemplo más accesible de una metodología que ya es estándar en las compañías que están llevando IA al mundo físico.
Fuentes
- Train in Simulation, Deploy on a Real Robot: Microduck with Isaac Lab 3.0
- Hugging Face is selling a cute $399 open source duck robot, Microduck
- Meet Microduck, Hugging Face's $399 Open-Source Robot You Can Train Yourself
- Adorable waddling robot can pick up stuff and learn new tricks
Leíste lo que hace la IA. ¿Y en tu negocio?
En CAR, dueños de empresa arman en 7 días su primer sistema funcionando: que ningún cliente se les escape, o que el informe del lunes salga solo. Con otros emprendedores al lado.
👥 Probar 7 días