Un brazo, una pinza y una lata: el tutorial que NVIDIA publicó en su blog
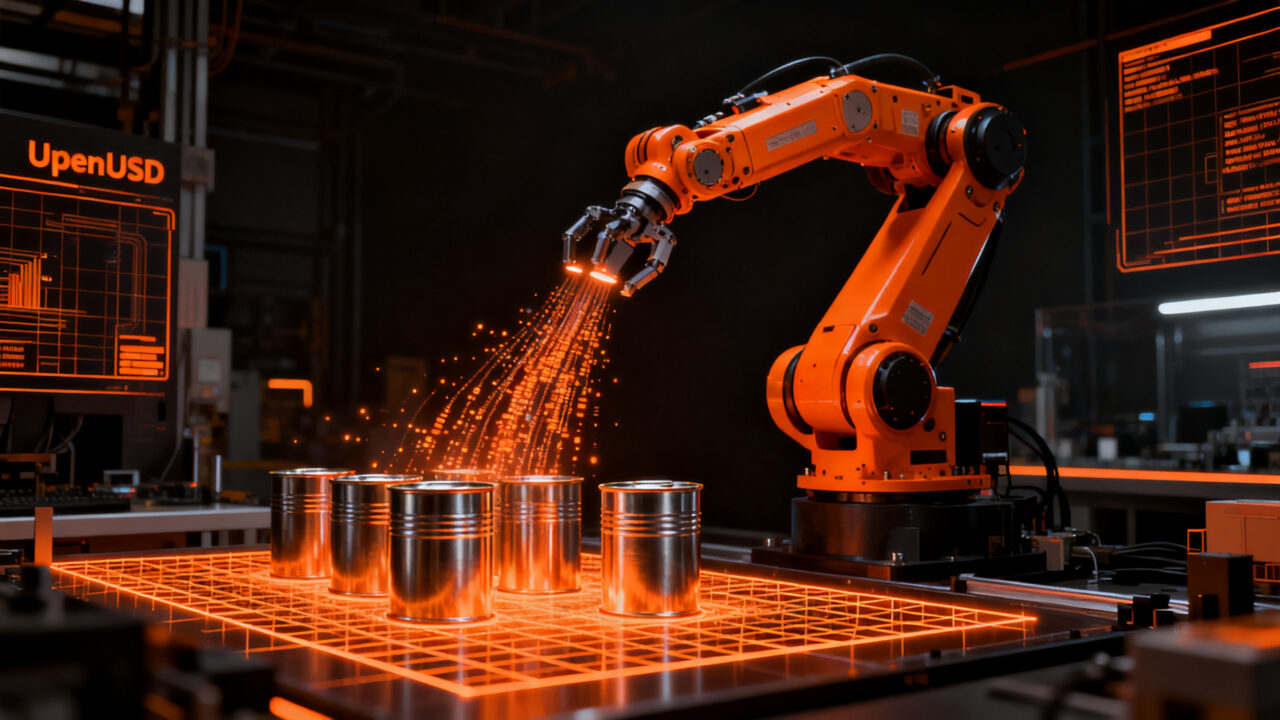
Más de 2.000 activos con propiedades físicas ya validadas, un brazo UR17G, una pinza Robotiq 2F-140 y una lata de refresco. Con esos tres elementos, NVIDIA documenta un recorrido completo para montar un escenario de recogida y colocación (pick-and-place) en Isaac Sim 6.2 y dejar que un agente de IA escriba el código de control.
Para un equipo pequeño que quiere validar robótica sin comprar hardware, la diferencia entre un prototipo y una demo que se rompe en cuanto corre la física está exactamente aquí: activos con masa, colisiones y articulaciones bien definidas. El tutorial convierte esa preparación en un proceso de cinco pasos que cualquier developer con acceso a un agente puede repetir.
¿Qué es un activo SimReady y por qué no basta con un modelo 3D?
Un modelo 3D visualmente correcto no sirve para simular. En robótica, un activo SimReady es un archivo OpenUSD preparado con las propiedades que un caso de uso concreto necesita: colisiones, masa, articulaciones y drives de articulación. El objeto ya sabe cómo se comporta físicamente antes de que lo cargues en la escena.
Leíste lo que hace la IA. ¿Y en tu negocio?
Un agente de IA puede quedarse con parte de tu día: ordenar lo pendiente y pedirte el OK antes de actuar. El Kit «tu mano derecha con IA» trae un video de 11 minutos y una ficha para dejar al tuyo trabajando. CAR está cerrada por ahora; al anotarte, te avisamos cuando abra.
👥 Quiero el Kit →SimReady Central es la biblioteca abierta alojada en Hugging Face que permite reutilizar activos de robots y objetos con esas propiedades ya escritas y con evidencia de validación de perfil. Según NVIDIA, la biblioteca supera los 2.000 activos de robótica y fábrica listos para simulación, con aportes de Comau, FANUC, ForgeCAD, Franka Robotics, LG Electronics, Palatial, Robotiq, Standard Bots, Universal Robots y Vertiv.
La diferencia práctica frente a un CAD crudo: un CAD te obliga a calibrar la física pieza por pieza. Un activo SimReady llega con esa calibración hecha y, sobre todo, verificable.
¿Cómo se valida un activo? Perfil, features y requisitos
SimReady Foundation define qué características necesita un activo OpenUSD para un caso de uso. Su especificación conecta tres niveles:
- Perfil: un grupo de features para un caso de uso, por ejemplo un cuerpo de robot.
- Features: las capacidades necesarias, como articulaciones que se puedan controlar.
- Requisitos: las comprobaciones sobre los ajustes de cada feature, por ejemplo los parámetros de drive de una articulación.
En el ejemplo del blog, el informe de validación del brazo usa el perfil Robot-Body 4.0.0 y el de la pinza el perfil Robot-Gripper 3.0.0. Ambos registran comprobaciones de articulaciones con drive PhysX superadas. Ese detalle es el que convierte un objeto que parece un robot en uno que se comporta como un robot.
¿Cómo se monta el escenario en Isaac Sim?
El tutorial exige Isaac Sim 6.2 y un agente capaz de usar las skills de Isaac Sim. El recorrido es este:
- Descargar los tres activos desde SimReady Central (brazo, pinza y lata) y conservar las carpetas completas, porque el simulador necesita los archivos de soporte. El blog muestra como referencia una ruta local del tipo
~/ASSETS/hf/src/simready-assets-c7fa7615/Robotiq_2F_140/simready_usd/Robotiq_2F_140.usda. - Arrancar Isaac Sim con el servidor Python remoto habilitado:
./isaac-sim.sh --enable isaacsim.code_editor.python_server. Sin eso, el agente no puede ejecutar código contra la simulación. - Verificar que los tres activos cargan sin errores de archivos faltantes.
- Ensamblar brazo y pinza como una sola articulación. El agente usa las skills
isaac-sim-remoteyusd-articulationpara completar el ensamblaje y validar la física del conjunto. - Ejecutar la tarea con las skills
isaac-sim-remote,manipulation-ikyphysics-simulation.
El ejemplo usa GPT-6 Sol como modelo de frontera, pero el propio blog advierte que otra combinación de agente y modelo puede funcionar si carga las skills necesarias y ejecuta Python contra Isaac Sim. El código generado y los resultados pueden variar, así que conviene inspeccionar el código y comprobar el comportamiento antes de adaptar la tarea.
¿Qué comprueba el agente antes de ejecutar la tarea?
Un robot puede verse perfecto parado en Isaac Sim y moverse mal en cuanto la simulación arranca. Por eso el tutorial insiste en tres pruebas previas:
- Ajustes de articulaciones: revisar límites y parámetros de drive del brazo y de la pinza.
- Movimiento: probar un desplazamiento pequeño del brazo y abrir y cerrar la pinza.
- Contacto: confirmar que la lata se apoya en la superficie de trabajo sin atravesarla.
Después llega la secuencia completa: aproximación, agarre, elevación, sujeción, traslado y liberación. La pregunta que hay que responder es una sola: ¿la lata sigue en la pinza mientras el brazo se mueve? Si el resultado difiere del esperado, el consejo del blog es resetear la lata y el robot al mismo estado inicial antes de reintentar, para poder comparar.
¿Qué límites tiene este ejemplo? (y por qué conviene leerlos)
El blog es explícito con las suposiciones, y esa honestidad es lo más útil para un equipo que quiera replicarlo:
- Setup fijo: la lata arranca en una posición conocida, el robot está anclado y el espacio de trabajo es plano y despejado. No se usa visión y las comprobaciones de colisión son limitadas.
- Lata simplificada: no se modelan deformación ni movimiento de líquido, así que el ejemplo no prueba el aplastamiento.
- Agarre y movimiento scriptados: el agarre horizontal usa un tope de esfuerzo de drive de 2 N·m elegido mediante pruebas de simulación, no calibrado con fuerzas de punta ni recomendado por el fabricante. El contacto y la fricción sostienen la lata mientras el brazo sigue waypoints fijos sin replanificar.
Los resultados aplican a ese setup scriptado. No demuestran robustez ante posiciones inciertas del objeto, cargas distintas o hardware real. Es la distinción que separa una demo de un sistema listo para producción.
¿Qué significa esto para tu startup?
El coste de entrar en robótica está bajando por dos vías a la vez. Por el hardware: Unitree vende su humanoide G1 por US$13.500 y el R1 por US$4.900, según Ars Technica. Por el software: los activos validados y las skills de agente eliminan la parte que antes exigía un especialista en 3D por cada objeto de la escena.
Dos acciones concretas para aplicar esta semana:
- Prueba tu caso de uso antes de comprar hardware. Descarga el brazo y la pinza del tutorial, monta el escenario y mide el error de colocación. Si el error es alto con un setup fijo y sin visión, el cuello de botella no es el robot: es tu modelo de física o tu controlador. Ese dato te ahorra una orden de compra.
- Trata la validación de perfil como un contrato. Antes de integrar un activo de terceros, revisa qué perfil declara y qué requisitos supera. Un activo con perfil Robot-Body 4.0.0 te dice qué está garantizado; uno sin informe de validación te obliga a auditar tú mismo la física.
Y una advertencia que el propio tutorial deja clara: no hay visión ni replanificación. Si tu producto depende de detectar objetos en posiciones aleatorias, esto te sirve como base de física, no como solución final.
¿Por qué importa ahora? El contexto de la plataforma
NVIDIA anunció en GTC Berlin, el 21 de octubre de 2026, una expansión de la plataforma Isaac: Isaac Lab 3.0 en disponibilidad general como framework open source y agent-ready para entrenar políticas de robot, y Isaac OS, un runtime open source sobre Holoscan. El mismo anuncio situó la biblioteca SimReady Central por encima de los 2.000 activos y puso el Human 1M Dataset en Hugging Face, según la cobertura de unite.ai.
Los números del sector explican la prisa. Una encuesta de PwC a 443 directivos de fabricantes industriales cotizados encontró que la proporción que espera automatizar intensamente sus procesos clave casi se triplica: del 18% actual al 50% en 2030. ABI Research proyecta que las instalaciones de robots industriales y comerciales pasen de unos 3,1 millones en 2020 a 20 millones en 2030. El mercado global de robótica industrial rondó los US$20.500 millones en 2025 y va camino de US$23.000-24.000 millones en 2026, según TechTimes.
También hay evidencia de que la simulación cierra la brecha entre virtual y físico. ABB integró las librerías de Omniverse en RobotStudio HyperReality y redujo los errores de posicionamiento de entre 8 y 15 milímetros a cerca de 0,5 milímetros. Toyota Material Handling Europe y SoftServe usan Omniverse e Isaac Sim para soluciones de manejo de materiales y reportan reducciones del tiempo de despliegue de hasta el 50%, según el comunicado de NVIDIA recogido por unite.ai.
Conclusión
El tutorial no es un paper: es un camino reproducible. Tres activos, un servidor Python habilitado y un agente que ensambla, valida y ejecuta. Lo que separa una demo de un producto no es la calidad del render, sino entender qué garantiza cada perfil de validación y qué queda fuera de sus suposiciones.
Para un founder, la lectura correcta es que la simulación dejó de ser un lujo de laboratorio. Con activos validados y un agente, el primer prototipo de manipulación se mide en horas y no en semanas. Y el error de colocación que obtengas en ese escenario es el dato que te dirá si vale la pena comprar el brazo o si todavía te falta afinar el controlador.
Fuentes
- Build a Robot Pick-and-Place Simulation with SimReady Assets (fuente original)
- NVIDIA Expands Isaac Platform with Agile ONE SN Reference Humanoid
- NVIDIA Certifies Comau to Run Isaac Sim Inside Factory Robot Controllers
- Founder’s cost-cutting obsession drove Unitree lead in cheap humanoid robots
Leíste lo que hace la IA. ¿Y en tu negocio?
Un agente de IA puede quedarse con parte de tu día: ordenar lo pendiente y pedirte el OK antes de actuar. El Kit «tu mano derecha con IA» trae un video de 11 minutos y una ficha para dejar al tuyo trabajando. CAR está cerrada por ahora; al anotarte, te avisamos cuando abra.
👥 Quiero el Kit →