AGILINK demuestra que una mano robótica puede bordar seda como una artesana
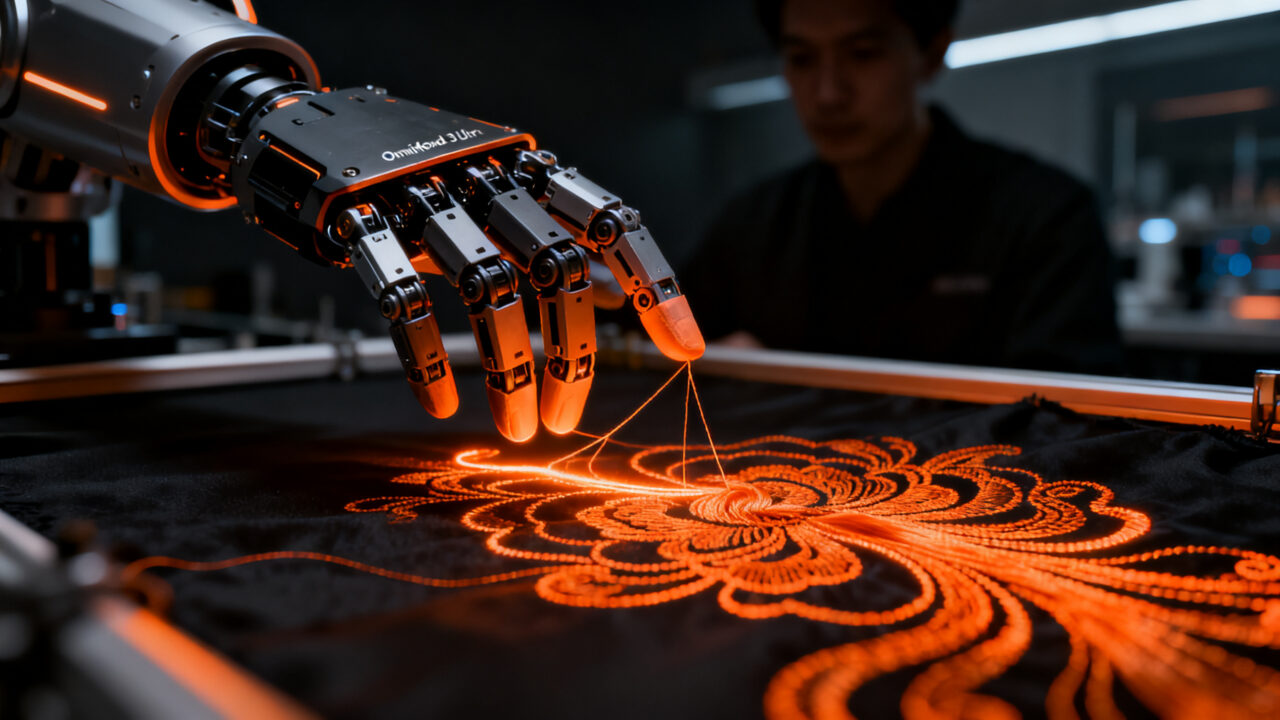
La startup china AGILINK presentó el 30 de septiembre de 2026 una demostración que parece artesanía y, en realidad, es un problema abierto de robótica: su mano OmniHand 3 Ultra ejecutó técnicas básicas del bordado tradicional de Suzhou junto a la maestra bordadora Fu Xianghong, heredera de ese oficio declarado patrimonio cultural inmaterial de la humanidad. El robot dividió un hilo de seda en 16 hebras, enhebró una aguja, tensó la tela en un bastidor, retorció el hilo y dio las primeras puntadas.
No es un truco publicitario: detrás hay un cuello de botella industrial. La seda es uno de los materiales más difíciles que puede encontrar una mano robótica porque no mantiene forma fija: se dobla, se desliza y cambia de posición con variaciones mínimas de presión. Manipularla exige ajustar continuamente la fuerza, la posición y la coordinación de los dedos en tiempo real. Si un robot borda seda, puede aprender a manipular cables, componentes flexibles y objetos deformables en líneas de producción, laboratorios y logística.
Por qué la seda es el «test de Turing» de la manipulación diestra
Manipular un objeto rígido —una caja, una pieza metálica— es relativamente fácil: el agarre se mantiene estable y el robot solo necesita calcular trayectoria. Manipular un hilo de seda es otra cosa: el material cambia su geometría en cada contacto, exige tensión constante, y un error de milímetros rompe la hebra o deshace la puntada.
¿Y esto cómo se aplica en tu negocio?
En CAR, dueños de empresa de Latinoamérica y España usan la tecnología para ser más rentables. Empiezas con una ruta de 7 días y terminas con un sistema funcionando en tu negocio.
👥 Probar 7 díasLa demostración de AGILINK descompuso el problema en pasos:
- Separar 16 hebras de un único hilo: un dedo tira mientras los demás mantienen tensión para evitar que la seda se colapse.
- Enhebrar la aguja exige coordinar posición, fuerza y trayectoria al mismo tiempo, sin guía visual estable.
- Retorcer el hilo requiere que dos yemas opuestas se mantengan en contacto mientras el material gira, ajustando la fricción.
- Tensar la tela en el bastidor suma un objeto flexible adicional que también se deforma bajo presión.
Cada paso aísla un problema de manipulación distinto. Pasarlos todos de forma encadenada, como hizo OmniHand 3 Ultra, exige una arquitectura de hardware y un modelo de control que la mayoría de los gripper industriales actuales no pueden ofrecer.
La mano detrás del gesto: qué hay dentro del OmniHand 3 Ultra
Según AGILINK, la mano combina 21 grados de libertad activos con una arquitectura direct-drive (los motores van directamente en las articulaciones, sin tendones intermedios) y sensores de contacto en punta de los dedos, yemas y palma. Cada punta usa un sensor táctil basado en visión que detecta deformaciones de la superficie y mide fuerza en tres dimensiones con resolución de 0,005 newtons.
Las especificaciones publicadas de su modelo insignia, el OmniHand Ultra-M, listan un peso de 630 gramos, tamaño de 189,5 × 88,5 × 40 mm, capacidad de agarre estable de 3 kg y de elevación de hasta 8 kg, tiempo de apertura/cierre cercano a 0,3 segundos, repetitividad de posicionamiento de ±0,2 mm y sensibilidad de deformación de 0,08 mm. El software incluye SDK en C++ y Python, integración nativa con simuladores NVIDIA Isaac y MuJoCo, y nodos de referencia para teleoperación en ROS 2.
El entrenamiento combinó dos técnicas: teleoperación (un humano guía los movimientos de la mano) y aprendizaje por refuerzo sobre los datos resultantes. Esto permite que el robot no reproduzca una secuencia memorizada, sino que se adapte a variaciones durante la tarea, exactamente lo que la seda exige.
Como dijo Qiao Tianjie, vicepresidente de AGIBOT y CEO de AGILINK: «Un solo hilo de seda le da a la destreza de la yema del OmniHand 3 Ultra una medida visible». Fu Xianghong resumió el lado humano: «Tendremos otro par de manos para el trabajo delicado».
De spinoff de AgiBot a unicornio en cinco meses
AGILINK no es un laboratorio aislado. La empresa se escindió de AGIBOT en enero de 2026 con el objetivo de convertir las manos diestras en un componente comercializable, no solo en una pieza interna del robot humanoide de su matriz. En cinco meses alcanzó el estatus de unicornio, y en su cuarta ronda de financiación, cerrada en junio de 2026, la valoración post-money superó los US$1.000 millones, con el respaldo de Hillhouse Ventures y Mirae Asset.
Los números de producción son los que separan este anuncio de un demo más: AGILINK afirma haber enviado más de 15.000 manos diestras desde sus primeros productos, lanzados en agosto de 2025. En agosto de 2026, su serie OmniHand compitió en las ocho pruebas de manos diestras de los World Humanoid Robot Games, ganando 7 oros, 4 platas y 3 bronces (14 medallas en total). La compañía asegura haber alcanzado el número 1 en cuota de mercado de manos diestras en China en el primer trimestre de 2026 y, según su página web, también el número 1 global en ese mismo período. Su plan es escalar hacia 10.000 unidades mensuales.
Opera desde Pekín, Shanghái, Shenzhen y Singapur, con equipo de más de 60 personas y plan de superar las 100 antes de fin de 2026.
El contexto del sector: China manda en manos diestras
La jugada de AGILINK ocurre en un momento bisagra para el sector. Un informe de Smart Analytics Global recogido por TechTarget señala que las empresas chinas concentraron el 96% de los envíos de manos con 6 o más grados de libertad activos en el primer semestre de 2026; la cuota occidental aún pequeña (4%) se cuadruplicó desde 2025, impulsada por Figure AI. En ese mismo período, según el reporte, la adopción de manos con muchos DOF cayó en favor de diseños más simples y confiables: para muchas tareas industriales tempranas, más grados de libertad no siempre significa más productividad.
La competencia china se intensifica:
- DH-Robotics presentó en la IROS 2026 (Pittsburgh, 27 de septiembre–1 de octubre) la ADH-5-13, mano de 13 DOF y 735 g con repetitividad de ±0,2 mm y servicio modular.
- Sharpa lanzó en la misma feria la W02, 21 DOF, menos de 750 g y sensores táctiles distribuidos en toda la mano, junto al robot integrado D01 y el guante háptico AE01.
- Unitree presentó en septiembre la Dex5-S, 22 DOF, tamaño de mano humana, a un precio de 39.900 yuanes (unos US$5.500), un umbral que pone la tecnología al alcance de equipos de investigación y desarrolladores individuales.
Según un análisis sectorial recogido por Arcweb, la industria china de manos diestras utiliza tres rutas técnicas principales: motor sin núcleo + tendón (líder: Linker Hand), micro cilindro eléctrico servo (líder: InTimes Robotics) y tendón híbrido (líder: DH-Robotics). AGILINK se posiciona en la ruta direct-drive sin tendones, buscando control más preciso a costa de mayor consumo de espacio en palma.
El contexto regulatorio tampoco es estable. Tras una caída del 55% en la cotización de Unitree desde su salida a bolsa, los reguladores chinos frenaron informalmente las OPVs de empresas de robots humanoides en septiembre de 2026, según reportes de prensa financiera. Un análisis recogido por Benzinga señaló que, sin las subvenciones públicas, las valoraciones podrían estar sobreestimadas entre 60% y 70%, en un mercado mundial de apenas 7.000 unidades humanoides vendidas al año, frente a 542.000 robots industriales convencionales.
Qué significa esto para tu startup
Para founders que trabajan en robótica, automatización o IA física, el movimiento de AGILINK deja tres señales accionables:
- La barrera de entrada en hardware diestro cayó. Una mano de 22 DOF cuesta ya unos US$5.500 (Unitree Dex5-S) y proveedores chinos como AGILINK la ofrecen como producto, no como proyecto. Si tu producto necesita manipulación diestra pero no quieres fabricarla, el «build vs. buy» se inclinó hacia comprar y dedicar recursos al software, los datos y el caso de uso.
- La diferenciación se mudó del hardware al modelo. Los propios proveedores lo reconocen: más DOF no es siempre mejor. Lo que empieza a distinguir a un robot es el cerebro (modelos visión-lenguaje-acción, modelos del mundo, datos de teleoperación), no el número de articulaciones. Invertir en captura de datos y entrenamiento por refuerzo da más retorno marginal que añadir motores.
- Eliges bando en una cadena de suministro geopolítica. En julio de 2026, Estados Unidos prohibió la importación de robots y componentes robóticos chinos. Diseñar sobre manos chinas optimiza coste y velocidad; diseñar sobre proveedores occidentales preserva acceso al mercado estadounidense. Esta decisión hay que tomarla al inicio del proyecto, no después de elegir el hardware.
La seda que bordan los robots de AGILINK es, en realidad, un mensaje para todo el sector: la próxima década de robótica no se ganará solo fabricando manos más hábiles, sino entrenando cerebros que sepan qué hacer con ellas.
Fuentes
- La startup china AGILINK crea una mano robótica que enhebra una aguja y cose seda — La Razón
- AGILINK Robot Hand Takes Up Suzhou Embroidery as Shipments Pass 15,000 — Unite.ai
- Chinese robot hand learns Suzhou embroidery as AGILINK surpasses 15,000 dexterous hands shipped — Yahoo Finance / PR Newswire
- A Robot Hand Learns The Delicate Art Of Silk Embroidery — Gadget Review
- China leads dexterous hand supply for humanoids — TechTarget
- China Humanoid Robot Dexterous Hands: Localization, Technology Routes, and Leading Suppliers — Arcweb
¿Y esto cómo se aplica en tu negocio?
En CAR, dueños de empresa de Latinoamérica y España usan la tecnología para ser más rentables. Empiezas con una ruta de 7 días y terminas con un sistema funcionando en tu negocio.
👥 Probar 7 días